

دکتر اختاپوس به دنیای واقعی میآید
مرد عنکبوتی درمیان آسمانخراشهای شهر، تار میتند و پیچوتاب میخورد؛ دکتر اختاپوس با چهار بازوی بلند و ترسناکش بر سر او سایه میافکند. خودروها را مثل قوطی نوشابه درچنگال همان بازوها مچاله میکند واز پی تارافکن کوچک میخرامد؛ نفس کودکی که این تصاویر را بر صفحه تلویزیون میبیند در سینه حبس میشود و چشمانش از سر هیجان برق میزند.
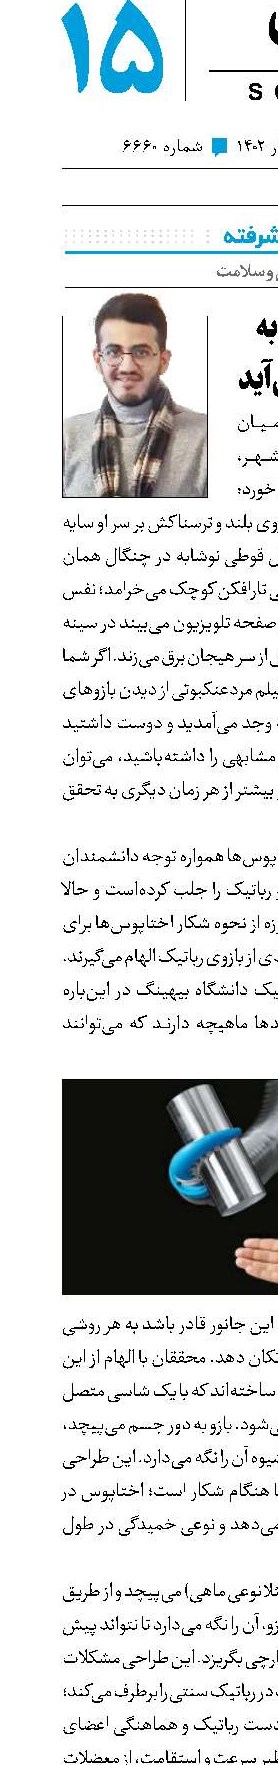
اگر شما هم در کودکی با تماشای فیلم مردعنکبوتی از دیدن بازوهای رباتیک دکتر اختاپوس به وجد میآمدید و دوست داشتید خودتان نیز لباس و ابزار مشابهی را داشتهباشید، میتوان گفت که این روزها این آرزو بیشتر از هر زمان دیگری به تحقق نزدیک است. نحوه حرکت ماهیچه اختاپوسها همواره توجه دانشمندان حوزه مهندسی پزشکی و رباتیک را جلب کردهاست و حالا گروهی از محققان این حوزه از نحوه شکار اختاپوسها برای طراحی و توسعه نوع جدیدی از بازوی رباتیک الهام میگیرند. لی وِن، محقق حوزه رباتیک دانشگاه بیهینگ دراینباره میگوید: اختاپوسها صدها ماهیچه دارند که میتوانند هرکدام را تکان بدهند. این مسأله باعث میشود این جانور قادر باشد به هر روشی که بخواهد، بازوهایش را تکان دهد. محققان با الهام ازاین عضو، نوعی بازوی رباتیک ساختهاند که با یک شاسی متصل به انگشت سبابه کنترل میشود. بازو به دور جسم میپیچد، گره میخورد و به بهترین شیوه آن را نگه میدارد. این طراحی ملهم از رفتار اختاپوسها هنگام شکار است؛ اختاپوس در این زمان بازویش را تاب میدهد و نوعی خمیدگی در طول آن به وجود میآورد. سپس دور شکم طعمه(مثلا نوعی ماهی) میپیچد و از طریق اتصال مکندههای روی بازو، آن را نگه میدارد تا نتواند پیش از بلعیده شدن، از بند شکارچی بگریزد. این طراحی مشکلات ابداع اعضای مشابه دست در رباتیک سنتی را برطرف میکند؛ زیرا نگه داشتن جسم با دست رباتیک و هماهنگی اعضای انگشت، در مولفههایی نظیر سرعت و استقامت، از معضلات بزرگ صنعت رباتیک است. اساسا این مقدار انعطافپذیری در تحرک، کاملا متفاوت از چیزی است که تا امروز از رباتهای سنتی سراغ داشتهایم.
منبع: nature.com
صادق کاشفی | گروه دانش و سلامت
منبع: nature.com
صادق کاشفی | گروه دانش و سلامت